
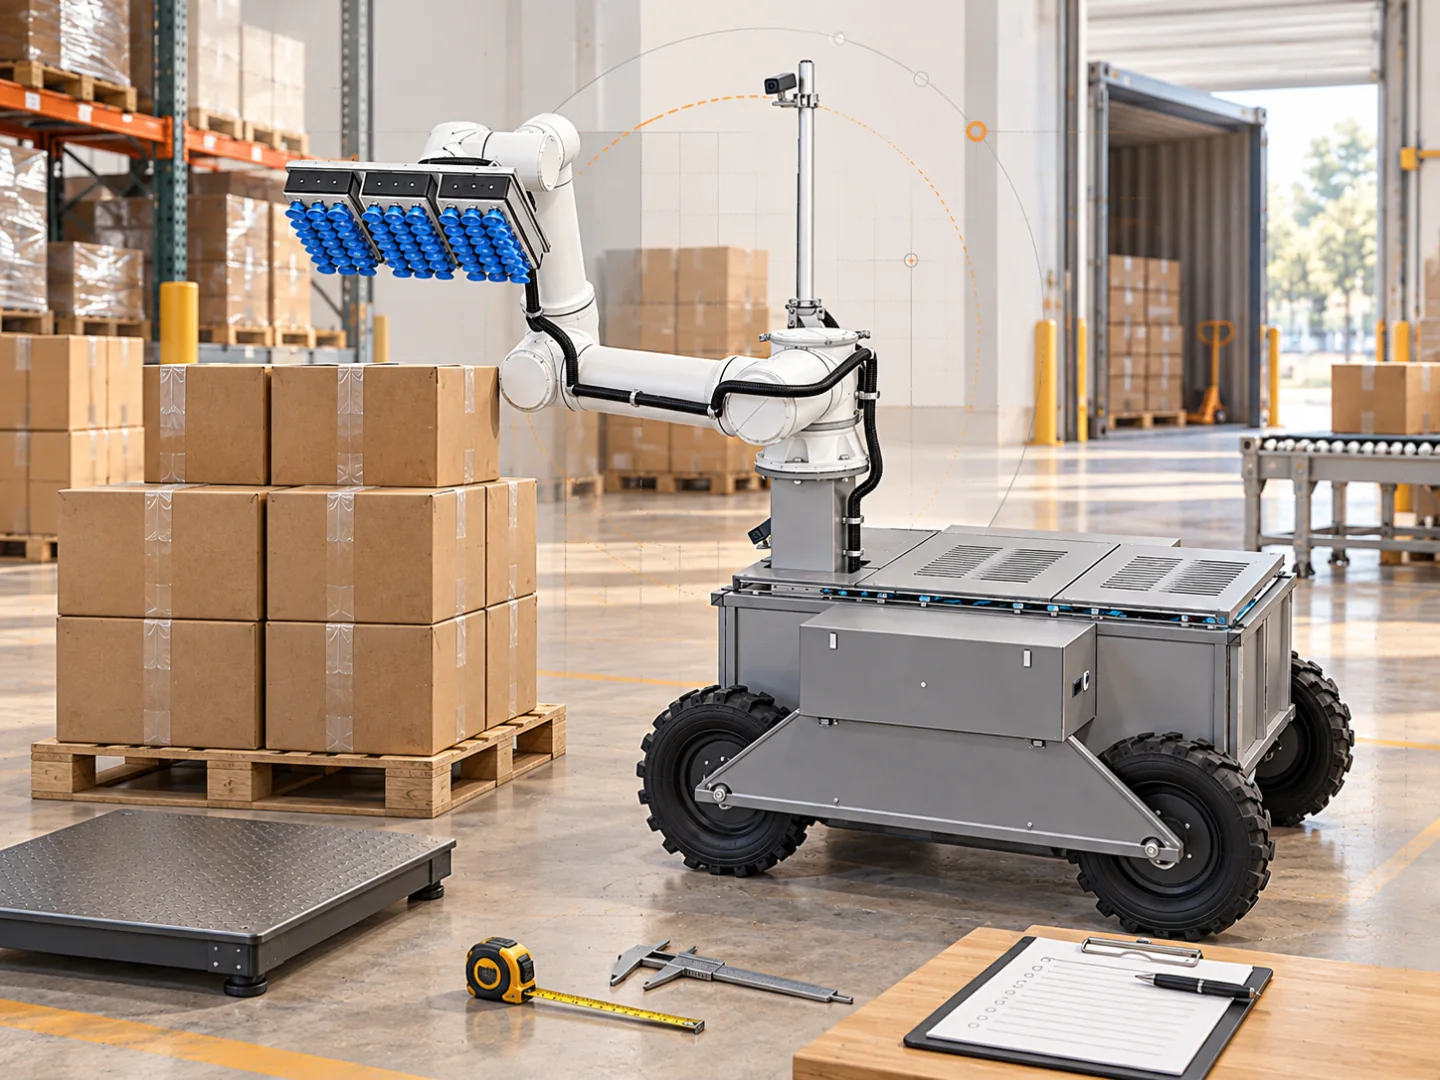
EOAT (angl. end-of-arm tooling) yra prie roboto riešo tvirtinama įranga. Dėžių tvarkymo sistemoje tai griebtuvas, tvirtinimas, tiekimo linijos ir jutikliai, reikalingi paėmimui bei padėjimui.
Integracijos aprašas turi apimti kontaktą, laikymo patvirtinimą, ištraukimą, perkėlimą, paleidimą ir darbo atkūrimą.
Dėžė ir pasiekiamas paviršius
Užrašykite pilnos dėžės svorį, matmenis, kartono būklę, lipnią juostą, etiketes, pažeidimus ir turinio vietą. Nurodykite robotui iš tiesų pasiekiamą paviršių.
Paėmimas iš viršaus nuo paletės skiriasi nuo paėmimo iš priekio konteineryje: aplinkinės dėžės riboja prieigą ir ištraukimo kelią. Įtraukite transportuotas pilnas dėžes. Tuščia pakuotė neatkuria nei apkrovos, nei standumo. Pradėkite nuo dėžių tinkamumo gido.
Teorinė jėga ir patvirtintas laikymas
Sandariam siurbimo plotui elementarus statinis ryšys yra F = Δp × A: slėgio skirtumas paskaliais, padaugintas iš veiksmingo ploto kvadratiniais metrais, duoda jėgą niutonais. Schmalz paaiškinimas apibūdina teorinę reikšmę be saugos koeficientų.
Tai nėra saugios keliamos masės skaičiavimas. Reikia įvertinti nuotėkį, pagreitį, apkrovos kryptį, trintį ir dėžės sienelės stiprumą. Integratorius turi dokumentuoti ribinį apkrovos atvejį ir taikyti gamintojų metodus. Vien iš formulės universalaus vakuumo slenksčio ar siurbtuko dydžio pasirinkti negalima.
Tvirtinimas ir roboto apkrova
Robotas kelia ir dėžę, ir įrankį. Į masę bei svorio centro duomenis įtraukite adapterį, jutiklius, linijas ir papildomas atramas. Patikrinkite flanšą, orientaciją, apkrovos ribas, pasiekiamumą ir susidūrimo tarpus visame judesyje.
Sutarkite, kas atsako už brėžinius ir pakeitimų patvirtinimą. Suderinamas flanšas savaime nepatvirtina elektrinio ar programinio suderinamumo.
Tiekimas ir signalai
| Sąsaja | Ką sutarti | Kokių įrodymų reikia |
|---|---|---|
| Vakuumas arba suslėgtas oras | Tiekimą, srautą ir reakciją jam dingus | Dokumentaciją ir matavimus |
| Elektra | Maitinimą, laidus ir apsaugą | Patvirtintą prijungimo aprašą |
| Valdymas | Komandų seką ir valdiklio suderinamumą | Sąsajos dokumentaciją ir patikrą |
| Laikymo patvirtinimas | Kontaktą ir apkrovos išlaikymą | Reprezentatyvių paėmimų įrašus |
| Paleidimas | Padėjimą ir įrankio atsitraukimą | Perdavimo bei išimčių testus |
| Priėmimo vieta | Leidimą perduoti dėžę | Suderintą konvejerio arba paletės seką |
KRONA viešas produkto aprašas savaime nenurodo PROFINET, EtherNet/IP, PLC ar WMS sąsajos. Protokolus reikia patvirtinti projektui.
Paėmimas ir išimtys
Prieš griebiant turi būti tinkamas kontaktinis paviršius, prieš perkeliant – patvirtintas laikymas, prieš dedant – laisva priėmimo vieta. Aprašykite, kaip nustatomas nepavykęs paėmimas, nukritusi dėžė ir baigtas paleidimas.
Sutarkite leistiną reakciją, įsikišimo teisę ir grįžimą į patvirtintą seką. Mech-Mind dokumentacija pateikia konstrukcijų pavyzdžių, tačiau nepatvirtina KRONA nustatymų.
Integracijos darbalapis
Kiekvienai dėžių grupei užrašykite pakuotę ir dažnį; kontaktą bei tarpus; ištraukimo ir perkėlimo kelią; įrankio masę, tvirtinimą ir ribas; tiekimą; laikymo, paleidimo ir priėmimo signalus; išimtis ir jų savininką; priėmimo kriterijus ir įrodymus.
Stebėjimus atskirkite nuo prielaidų. Naudokite nesėkmingų paėmimų žurnalą.
Atskirai įrašykite tuščią ir pakrautą įrankį
Hipotetinis apkrovos pavyzdys: visas įrankis su adapteriu sveria 6 kg, o pilna dėžė – 12 kg. Tuščio įrankio masė yra 6 kg, pakrauto – 18 kg. Abiem būsenoms reikia atitinkamų svorio centro ir inercijos duomenų pagal konkretaus roboto instrukcijas.
Jei vienoje ašyje įrankio svorio centras yra 0,10 m nuo flanšo, o dėžės – 0,35 m, bendras poslinkis yra ((6 × 0,10) + (12 × 0,35)) ÷ 18 ≈ 0,267 m. Tai vienos ašies mokomasis pavyzdys. Realioje užduotyje naudokite bendrą koordinačių sistemą ir visas reikalaujamas ašis.
Nominali roboto apkrova nepatvirtina šios geometrijos: patikrinkite konkretaus modelio apkrovų diagramą, inerciją ir planuojamą judesį. Tinkama rankos apkrova taip pat neįrodo griebtuvo gebėjimo išlaikyti dėžę. Vakuumą ir sienelės stiprumą vertinkite atskirai.
KRONA 25 kg dėžės riba yra visos sistemos taikymo specifikacija, o ne leidimas keisti jos įrankį pagal šį pavyzdį. Integratoriui pateikite masės skaičiavimą kartu su pakuotės bandymu ir judesio aprašu.
Visos iškrovimo sistemos vertinimas
KRONA U1 apjungia mobilią platformą, manipuliatorių, regą ir vakuuminį griebimą. Kartu vertinamos dėžės ir perdavimas ant konvejerio arba palečių. Pateikite projektą vertinimui ir prieš diegimą sutarkite konkrečias sąsajas bei priėmimo reikalavimus.
- vacuum gripper
- cardboard cartons
- end of arm tooling
- deployment planning
KRONA U1 iškrauna dėžes iš konteinerių ant palečių arba konvejerių ir taip pat pakrauna konteinerius dėžėmis nuo palečių arba konvejerių. Peržiūrėti KRONA U1 →
Pateikti krovinį vertinimui