
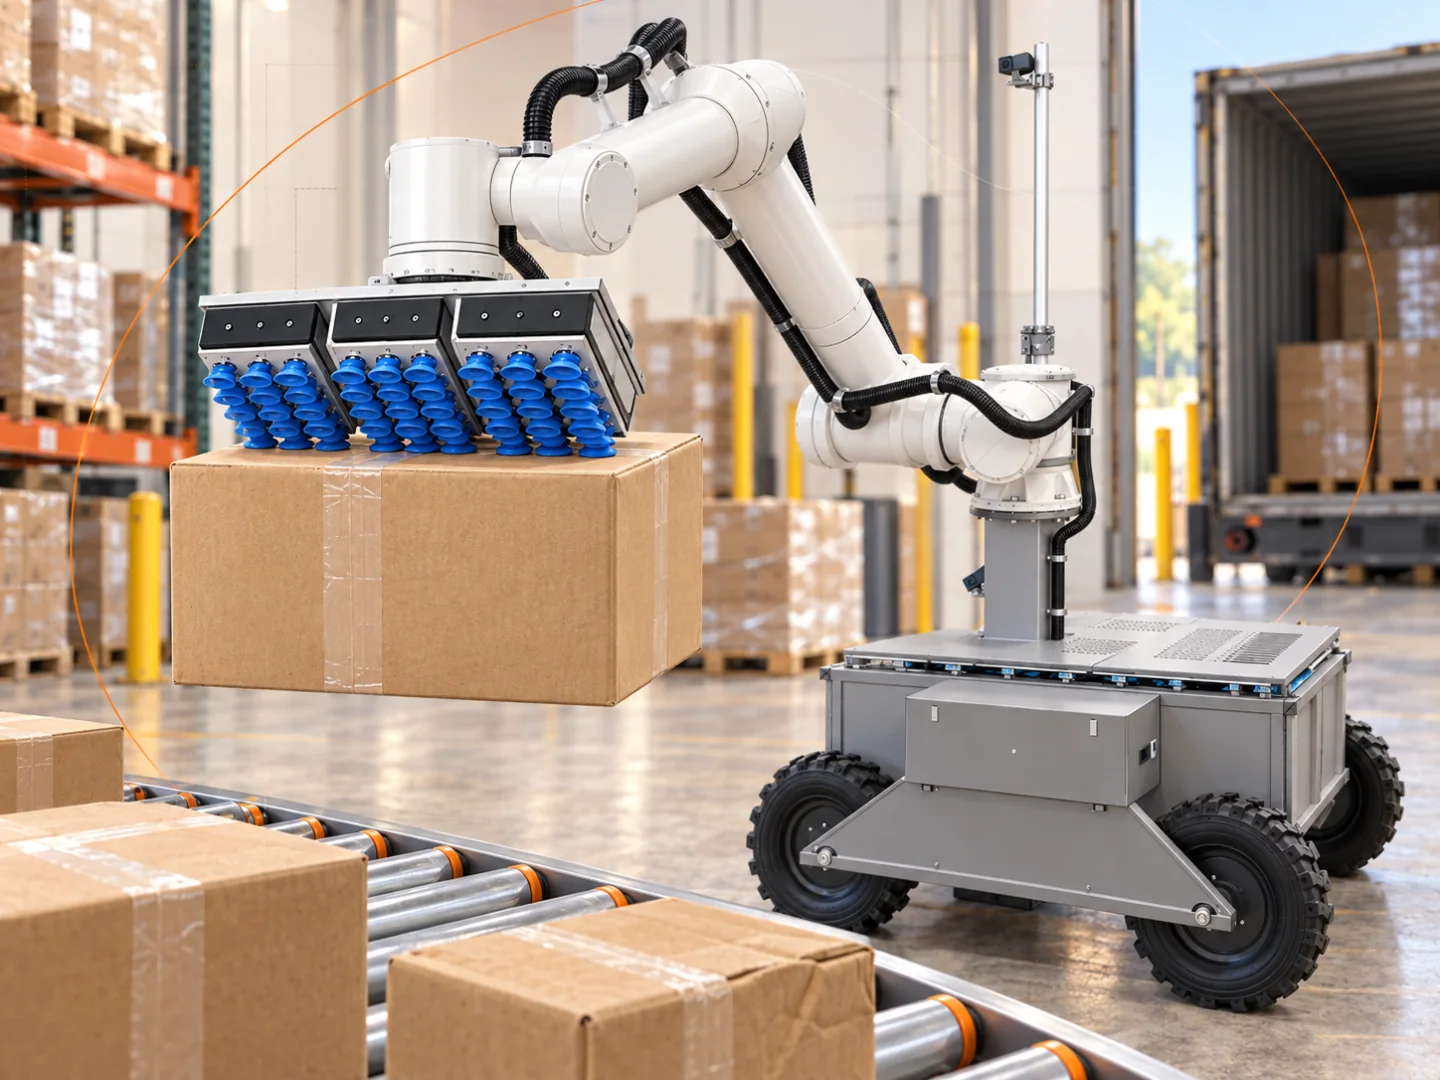
Paletavimo griebtuvas laiko dėžę, kol robotas perkelia ją į vietą ant paletės. Svarbus ir patikimas paėmimas, ir švarus paleidimas. Reikia įvertinti kartono stiprumą, prieigą, įrankio masę ir padėjimo tarpus.
Ta pati dėžė ant konvejerio, ant paletės ir konteinerio sienelėje gali reikalauti skirtingo sprendimo.
Viena dėžė, grupė ar sluoksnis?
Vienos dėžės įrankis leidžia parinkti kiekvieną padėjimą. Grupinis įrankis turi atitikti visų paimamų dėžių padėtį ir apkrovos pasiskirstymą. Sluoksnio griebtuvas priklauso nuo bendros masės, paviršių ir atramos.
Schmalz sluoksnių griebtuvai iliustruoja atskirą įrankių kategoriją. Tai nereiškia, kad konkretus iškrovimo robotas kelia visą sluoksnį. Skirtingos dėžės po vieną ir skirtingos dėžės vienu paėmimu yra skirtingos užduotys.
Griebimo būdų palyginimas
| Būdas | Reikalinga prieiga | Ką patikrinti |
|---|---|---|
| Atskiri siurbtukai | Tinkamos kontaktinės vietos | Sandarumą, nuotėkį ir sienelės deformaciją |
| Putų paviršiaus griebtuvas | Pakankamai padengiamas plotas | Tarpus, juostą, kraštus ir nuotėkį |
| Šoninis spaustuvas | Prieigą iš priešingų pusių | Kartono suspaudimą ir atidarymo vietą |
| Griebimas su apatine atrama | Vietą atramai įkišti ir ištraukti | Ištraukimo kelią ir galutinę padėtį |
Kai kurie įrankiai derina būdus. OnRobot 2FGP20 yra paletavimo įrankio su mechaniniais elementais pavyzdys; jo tinkamumą reikia tikrinti pagal jo dokumentaciją. Paviršių vertinimui naudokite vakuuminių griebtuvų gidą.
Į apkrovą įtraukite įrankį
Robotas kelia dėžę, griebtuvą, tvirtinimą ir kitą įrangą. Dėžė, lengvesnė už vardinę roboto apkrovą, dar negarantuoja viso derinio tinkamumo.
Svorio centras, riešo apkrova ir judesys taip pat svarbūs. Patikrinkite gamintojų apkrovos ribas konkrečiai konstrukcijai. Po statinio bandymo atlikite numatytą judesį ir įvertinkite pakuotės būklę.
Suprojektuokite paleidimą
Spaustuvui reikia vietos atsiverti, apatinei atramai – ištraukimo kelio, vakuuminiam įrankiui – paleidimo, nepajudinančio dėžės. Patikrinkite ankščiausias vietas, aukščiausią krūvą, gretimą įrangą, paletės tolerancijas ir pakuočių įvairovę.
Konteinerio sienelė keičia prieigą
Konvejeris gali atidengti viršutinį paviršių ir kontroliuoti padėtį. Konteineryje matomas priekis, pasvirusios dėžės ir aplinkinės pakuotės riboja ištraukimą.
- IštrauktiParinkti pasiekiamą dėžę ir tinkamą kontaktą.
- PerkeltiPatvirtinti priėmimo vietą ir išlaikyti apkrovą.
- PadėtiPaleisti ant konvejerio arba sutartos paletės vietos.
Perdavimo eigos gidas padeda apibrėžti abu proceso galus.
Integratoriui pateikite visą užduotį
Nurodykite pilnų dėžių svorius, matmenis ir dažnį; pasiekiamus paviršius; vienos dėžės ar grupės reikalavimą; paėmimo bei padėjimo vietas ir tarpus; įrankio masę ir svorio centrą; tiekimo, jutiklių ir atkūrimo reikalavimus; testavimo mėginius ir priėmimo rodiklius.
Daugiau tvirtinimo ir valdymo klausimų – EOAT sąraše.
Išbandykite paleidimą galutinėje paletės vietoje
Šoniniam griebtuvui reikia vietos atsiverti, atraminėms šakėms – pasitraukti, o vakuuminiam įrankiui – patvirtinto paleidimo ir judesio tarpo. Vienos atskiros dėžės paėmimas neįrodo, kad įrankis netrukdys jau sukrautai eilei.
| Bandymas | Stebėjimas | Tikrinama sąlyga |
|---|---|---|
| Dėžė prie esamos eilės | Kontaktas su gretimomis dėžėmis | Paleidimo ir pasitraukimo tarpas |
| Aukščiausias sluoksnis | Įrankio ir rankos judėjimas | Pasiekiamumas per visą kelią |
| Transportuota pilna dėžė | Deformacija ir griebimo patvirtinimas | Įprastos pakuotės elgsena |
| Kitas dėžės formatas | Nustatymų pakeitimas ir bandymas | Bendros konfigūracijos ribos |
Universal Robots griebtuvų straipsnis aprašo įrankių kategorijas. Jas naudokite atrankai, o pilnas dėžes ir paletės raštą tikrinkite savo užduotyje. Magnetinis griebtuvas metalui savaime netinka paprastam kartonui.
Pilną nešamą masę skaičiuokite kartu su adapteriu, jutikliais ir kitais priedais. Pavyzdžiui, 6 kg įrankis ir 12 kg dėžė sudaro 18 kg apkrovą. Net jei roboto nominali riba didesnė, reikia patikrinti svorio centrą ir gamintojo apkrovų diagramą. Montavimą ir signalus aptaria integracijos gidas.
Visas konteinerio iškrovimo sprendimas
KRONA U1 yra visas iškrovimo robotas tinkamoms nepaletizuotoms dėžėms, perduodamoms ant konvejerio arba palečių. Tiesioginis padėjimas nepatvirtina bet kokio mišrių SKU paletavimo ar sluoksnių kėlimo. Pateikite krovinį vertinimui kartu su pageidaujama priėmimo vieta.
- vacuum gripper
- cardboard cartons
- palletizing
- robotic manipulation
KRONA U1 iškrauna dėžes iš konteinerių ant palečių arba konvejerių ir taip pat pakrauna konteinerius dėžėmis nuo palečių arba konvejerių. Peržiūrėti KRONA U1 →
Pateikti krovinį vertinimui