Suvokimas
Vaizdo ir gylio duomenys paverčiami darbo zonos bei krovinio būsenos modeliu.
KRONA U1 kiekvieną paėmimą planuoja pagal dabartinę krovinio būseną. Regos, planavimo ir roboto valdymo programinė įranga veikia viename uždarame cikle, o saugos funkcijos lieka atskiros.
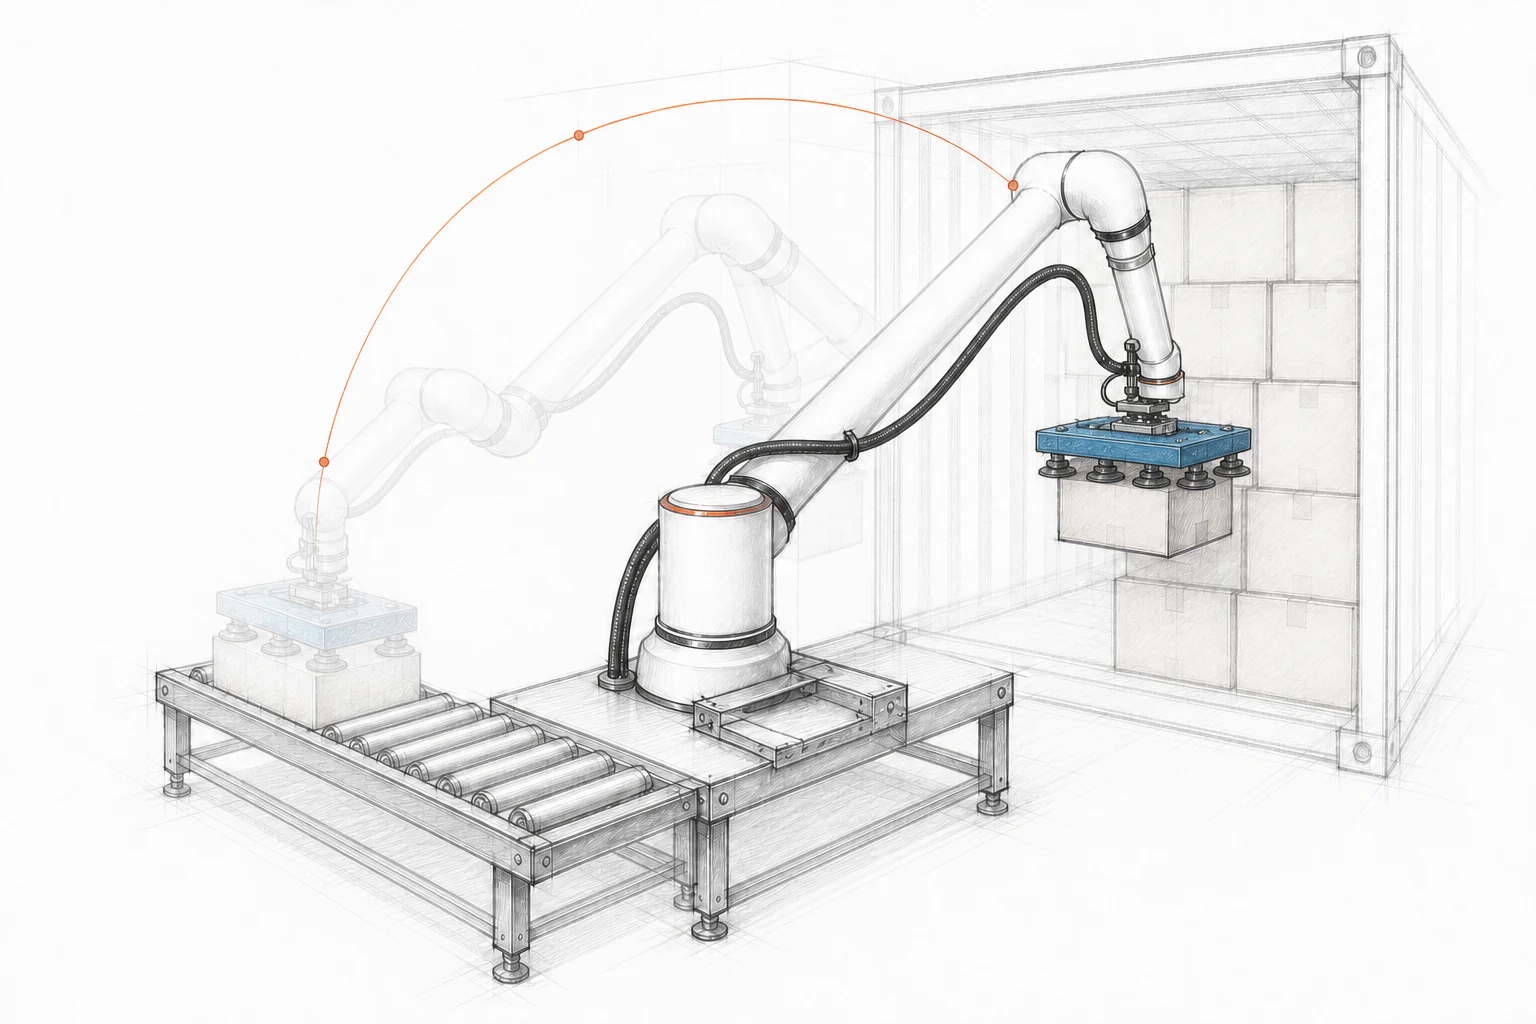
Krovinio vaizdas pasikeičia po kiekvienos paimtos dėžės. Todėl sistema iš naujo stebi aplinką prieš planuodama kitą veiksmą.
Kameros ir gylio jutikliai atnaujina darbo zonos vaizdą.
Programinė įranga pasirenka tinkamą dėžę, kontaktą ir judesio kelią.
Robotas ir galinis įrankis įvykdo suplanuotą judesį.
Veiksmo rezultatas grąžinamas kitam aplinkos vertinimui.
Aiškus atsakomybių atskyrimas padeda matyti, kur sistema suvokia aplinką, priima sprendimą ir valdo fizinį judesį.
Vaizdo ir gylio duomenys paverčiami darbo zonos bei krovinio būsenos modeliu.
Sistema įvertina galimus paėmimus ir parenka leistiną roboto judesio trajektoriją.
Roboto ir įrankio komandos vykdomos stebint faktinę sistemos būseną.
Autonomijos programinė įranga sprendžia, ką daryti toliau. Darbo zonos, prieigos kontrolė ir sustabdymo funkcijos projektuojamos atskirai konkrečiai vietai.
Tikslios saugos priemonės ir sistemos ribos nustatomos darbo vietos vertinimo metu.
Kai sistema negali pagrįstai tęsti, operatoriui pateikiamas situacijos kontekstas. Darbas tęsiamas tik pasirinkus tinkamą veiksmą ir esant leistinai sistemos būsenai.
Sistemos būsenos, sustojimai ir operatoriaus įsikišimai registruojami analizei. Programinės įrangos pakeitimai tikrinami prieš juos diegiant į darbo aplinką.
Pradėkime nuo dėžių pavyzdžių, dabartinio iškrovimo proceso ir rampos matmenų.