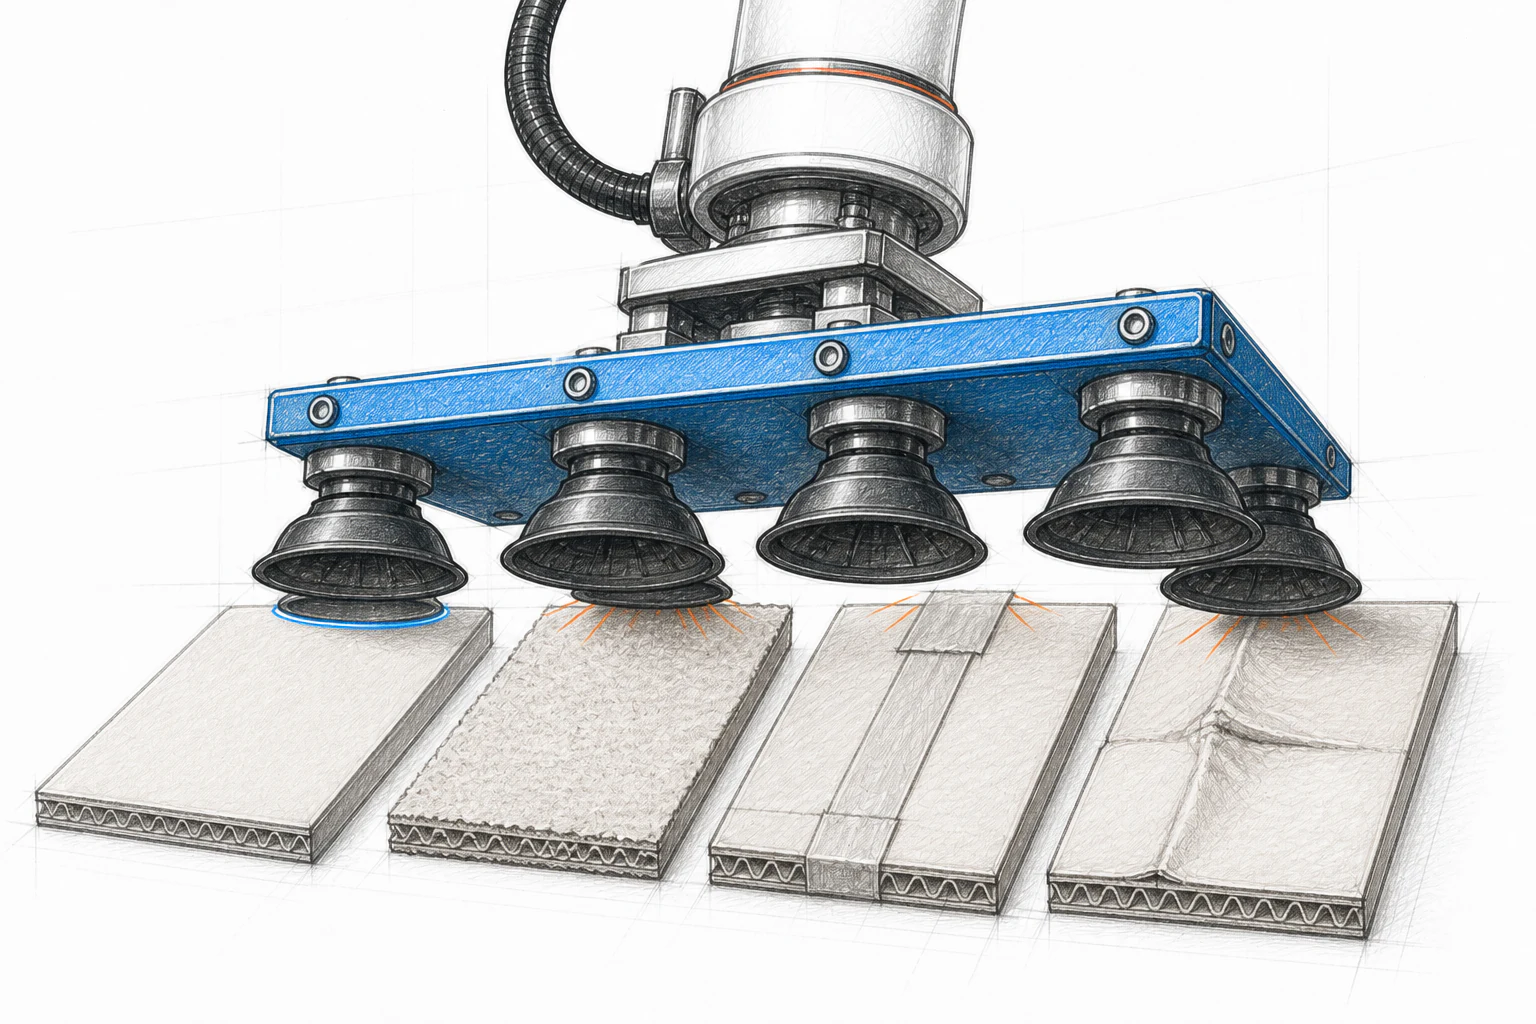
Vakuuminis griebtuvas yra praktiškas būdas robotui paimti kartoninę dėžę neįkišant mechaninių pirštų po jos apačia. Tačiau žodis „kartonas“ apima labai skirtingus paviršius. Viena dėžė išlaiko vakuumą stabiliai, kita praleidžia orą, įdumba arba plyšta dar nepasiekusi perdavimo taško.
Tinkamumą reikia nustatyti bandymu, kuriame vertinama visa pakuotė ir realus judesys.
Vakuumui reikia sandaraus kontakto
Griebtuvas laiko dėžę sukurdamas slėgio skirtumą tarp siurbtuko ir paviršiaus. Patikimumą lemia ne vien siurblio galia. Svarbu, ar siurbtukas gali prisiglausti ir ar sistema kompensuoja oro nuotėkį.
Kontaktą blogina:
- šiurkštus arba labai porėtas kartonas;
- raukšlės ir įdubimai;
- tarpas ties dėžės briauna;
- prastai priklijuota juosta;
- etiketės, kurios atsiklijuoja nuo paviršiaus;
- skylės, perforacija ar drėgmė.
Keli mažesni vakuumo taškai gali prisitaikyti kitaip nei vienas didelis, tačiau nėra universalaus išdėstymo visoms dėžėms. Įrankį reikia derinti prie tikro pakuočių mišinio.
Priekinė sienelė turi atlaikyti apkrovą
Net geras sandarumas nepadės, jei kartonas deformuosis nuo siurbtuko arba dėžės turinys išplėš sienelę. Pakuotės konstrukcija, gofruoto kartono kryptis, užpildymas ir saugojimo drėgmė veikia kartu.
Patikrinkite, ar:
- dėžė pilnai užpildyta, ar joje yra tuštumų;
- turinys gali pasislinkti paėmimo metu;
- priekinė sienelė yra dviguba ar silpna;
- dėžė ilgai laikyta drėgnoje aplinkoje;
- pakuotė jau suspausta kitų dėžių.
Bandymas tik su nauja tuščia dėže neatsako, kaip elgsis atvykęs krovinys.
Svoris yra tik viena jėgos dalis
Keliant lėtai vertikaliai griebtuvą daugiausia veikia dėžės svoris. Greitėjant, stabdant ar keičiant kryptį atsiranda papildomos dinaminės apkrovos. Svorio centras taip pat gali būti toli nuo paėmimo taško.
Todėl bandyme reikia atkartoti ne tik pakėlimą, bet ir visą planuojamą trajektoriją. Sistemos valdymas turi riboti pagreitį pagal pakuotės profilį ir stebėti, ar vakuumo lygis išlieka saugus.
Dėžės padėtis keičia paėmimą
Realioje dėžių sienoje patogiausia plokštuma ne visada nukreipta į robotą. Paviršių gali dalinai uždengti kaimyninės pakuotės, diržas ar deformuota briauna. Viršuje esanti dėžė gali būti pasvirusi, o apačioje esanti — stipriai suspausta.
Matymo ir judesio sistema turi pasirinkti ne vien aptiktą stačiakampį, bet ir saugiai prieinamą kontaktinę zoną. Kartais teisingas veiksmas yra nepaimti dėžės ir paprašyti operatoriaus sutvarkyti išimtį.
Kaip sudaryti bandymo matricą
Atrinkite dėžes pagal dažnį ir riziką. Kiekvienam tipui užrašykite:
- matmenis ir faktinį svorį;
- kartono bei užklijavimo tipą;
- paviršiaus pažeidimus;
- turinio pasiskirstymą;
- paėmimo vietą ir orientaciją;
- sėkmingą ar nesėkmingą rezultatą;
- didžiausią vakuumo nuotėkį;
- pakuotės būklę po kelių ciklų.
Bandykite sausas, drėgmės paveiktas, įdubusias ir realiai transportuotas pakuotes. Jei vieno tipo dėžė sudaro didelę apimties dalį, jai skirkite daugiau pakartojimų.
Patikimas griebimas apima nesėkmės aptikimą
Pramoninis procesas negali remtis prielaida, kad kiekvienas paėmimas pavyks. Sistema turi pastebėti, kad vakuumas nesusidarė, dėžė pasislinko arba buvo paleista neplanuotai. Tada ji turi saugiai sustoti, bandyti kitą patvirtintą veiksmą arba aiškiai pakviesti operatorių.
Vertinkite ne tik sėkmingų paėmimų procentą. Matuokite klaidingai patvirtintus suėmimus, dėžių kritimus, pakartotinių bandymų skaičių ir laiką iki darbo atnaujinimo.
Tinkamumas yra pakuotės ir sistemos pora
Negalima paskelbti, kad visa kartoninių dėžių kategorija tinka vakuumui. Atsakymas priklauso nuo konkretaus griebtuvo, roboto judesio, dėžės konstrukcijos ir aplinkos. Reprezentatyvus dėžių bandymas prieš diegimą yra greičiausias būdas apibrėžti patikimą veikimo sritį ir aiškias išimtis.
- vakuuminis griebtuvas
- kartoninės dėžės
- robotinė manipuliacija